Språk



Hur fungerar en växelmotor? Komplett guide
 2026.04.22
 Branschnyheter
A växelmotor fungerar genom att kombinera en elmotor med en växelreducerare (växellåda) till en enda integrerad enhet. Motorn genererar höghastighetsrotationseffekt, och växellådan använder en serie ingripande växlar för att minska den hastigheten samtidigt som vridmomentet multipliceras proportionellt . Resultatet är ett kompakt drivsystem som ger långsam, kraftfull rotation – precis vad de flesta mekaniska applikationer kräver.
Till exempel, en motor som snurrar vid 1 400 rpm tillsammans med en 70:1 växellåda ger en utgående axelhastighet på bara 20 rpm - men med vridmoment upp till 70 gånger större än motorn ensam skulle kunna ge (minus effektivitetsförluster). Denna princip gäller oavsett om du använder en stor industriell växelmotor som driver en transportör eller en liten växelmotor vridning av mekanismen inuti en automatisk gardinöppnare.
Den grundläggande arbetsprincipen: Hastighetsminskning och vridmomentmultiplikation
Den grundläggande fysiken bakom varje växelmotor är utväxlingen. När ett litet drivhjul (kugghjul) går i ingrepp med ett större driven kugghjul, roterar det drivna kugghjulet långsammare men utövar mer rotationskraft. Relationen är direkt och förutsägbar:
- Utgångshastighet = Ingångshastighet ÷ Utväxling
- Utgående vridmoment = Ingångsmoment × utväxling × verkningsgrad
En typisk växelmotorverkningsgrad sträcker sig från 85 % till 98 % beroende på växeltyp, med spiralformade kugghjul i den övre änden och snäckväxlar i den nedre änden. Denna effektivitetsförlust är den enda "kostnaden" för vridmomentmultiplikationen — resten av energin omvandlas till användbart mekaniskt arbete.
I en flerstegsväxellåda multiplicerar varje växelsteg utväxlingen. Två steg på 7:1 vardera ger ett kombinerat förhållande på 49:1. Tre steg kan uppnå förhållanden som överstiger 1 000:1 i ett kompakt hus - vilket är hur en liten växelmotor i storleken av en knytnäve kan flytta en mycket tung last med en nästan omärkligt långsam, kontrollerad hastighet.
Nyckelkomponenter inuti en växelmotor
Att förstå vad som finns inuti en växelmotor hjälper till att diagnostisera problem, välja rätt enhet och förutsäga underhållsbehov. Varje växelmotor innehåller samma kärndelsystem, oavsett storlek eller typ.
- Elmotor: Drivkraften – omvandlar elektrisk energi till rotationsenergi. Kan vara AC (induktion), DC (borstad eller borstlös), eller stepper/servo beroende på applikation. Motoraxeln ansluter direkt till växellådans första steg.
- Ingående axel och kugghjul: Höghastighetsaxeln som sträcker sig från motorn in i växellådan. Kugghjulet (litet kugghjul) monterat på denna axel initierar hastighetsreduktionsprocessen.
- Gear Train: Ett eller flera steg av sammankopplade växlar arrangerade för att successivt minska hastigheten och öka vridmomentet. Varje steg har en förarväxel och en driven växel.
- Utgående axel: Den sista, långsamma axeln som levererar kraft till den drivna lasten. Den kan vara massiv, ihålig eller flänsad beroende på monteringskonfigurationen.
- Växellåda: Omsluter och riktar in alla växelkomponenter; typiskt gjutjärn, aluminiumlegering eller teknisk plast. Fungerar även som oljereservoar i smord design.
- Lager och tätningar: Stöd axelbelastningar och förhindra läckage av smörjmedel. Val av lager påverkar direkt lastkapacitet och livslängd.
- Smörjsystem: Stänksmörjning (oljebad) i större enheter; fettpackade tätade lager i små växelmotorer och underhållsfria konstruktioner.
Typr av växelmotorer och hur de fungerar olika
Vilken typ av växellåda som används bestämmer växelmotorns effektivitet, ljudnivå, utväxlingsområde och fysiska orientering. Att välja fel typ är ett av de vanligaste applikationstekniska felen.
Kugghjulsmotor
Använder rakt skurna kugghjul med tänder parallella med axeln. Enkelt, billigt och mycket effektivt ( 95–98 % per etapp ), men genererar mer brus på grund av det abrupta tandingreppet. Vanligt i skrivare, små apparater och låghastighets industriella enheter. Den mest använda konfigurationen i små växelmotorer för kostnadskänsliga applikationer.
Helical växelmotor
Använder vinklade kuggar som griper gradvis över tandytan, vilket ger mjukare och tystare drift än cylindriska kugghjul. Effektiviteten når 96–98 % , och de klarar högre vridmomentbelastningar med mindre vibrationer. Används ofta i transportörer, blandare och förpackningsmaskiner. De vinklade tänderna genererar axiella axialkrafter som måste absorberas av axiallager.
Snäckväxelmotor
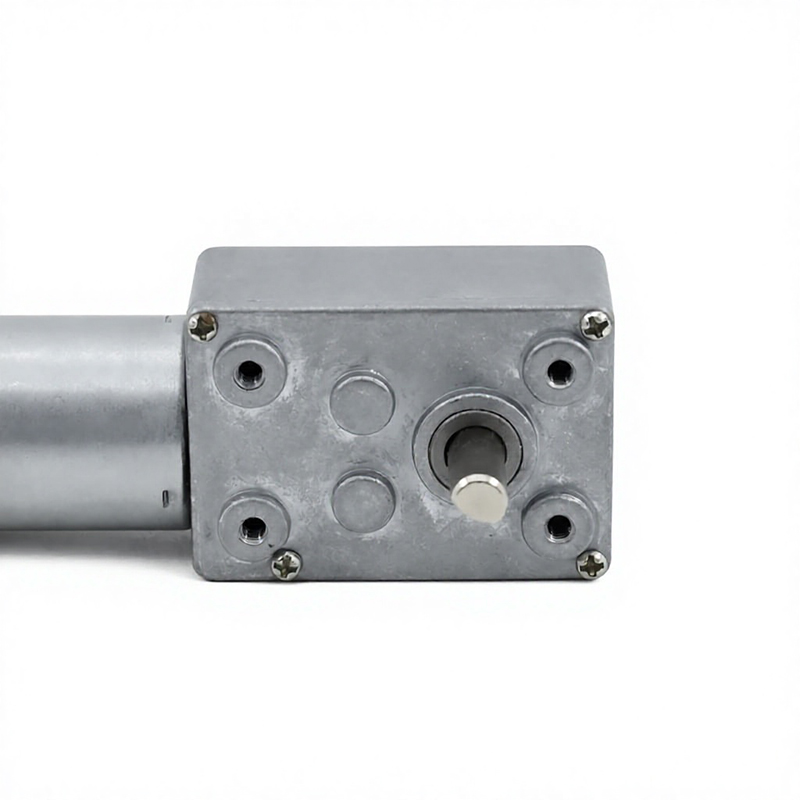
Använder en spiralskruv (mask) som går i ingrepp med ett snäckhjul i 90° vinkel. Uppnår mycket höga utväxlingsförhållanden - vanligtvis 5:1 till 100:1 i ett steg — i ett extremt kompakt hölje. Den primära kompromissen är effektivitet: snäckväxelmotorer arbetar vanligtvis vid 50–90 % verkningsgrad , med högre förhållanden mindre effektiva på grund av glidande tandkontakt. Många konfigurationer av snäckväxlar är självlåsande - lasten kan inte driva tillbaka motorn - vilket gör dem idealiska för lyft, portöppnare och positioneringsapplikationer.
Planetväxelmotor
Använder ett centralt solhjul, flera planetväxlar som kretsar runt det och ett yttre ringhjul. Belastningen fördelas över flera kuggar samtidigt, vilket resulterar i mycket hög vridmomentdensitet — en planetväxelmotor kan leverera 3–5 gånger vridmomentet jämfört med en cylindrisk växel av liknande storlek. Effektiviteten är hög kl 95–97 % per etapp . Kompakt, koaxiell (ingång och utgång delar samma axel) och utmärkt för robotteknik, elverktyg och elfordon. Även den dominerande konfigurationen i små växelmotorer som används i precisionsautomation.
Konisk växelmotor
Använder koniska kugghjul för att överföra kraft i en vinkel - oftast 90° men andra vinklar är möjliga. Används när driv- och lastaxlarna måste vara vinkelräta och utrymmet tillåter en rätvinklig konfiguration. Vanligt i blandare, transportörer som gör riktningsändringar och jordbruksutrustning.
Översikt över växelmotortyper: jämförelsetabell
| Type | Effektivitet | Ratio Range | Ljudnivå | Vridmomentdensitet | Typisk användning |
|---|---|---|---|---|---|
| Spur | 95–98 % | 3:1 – 10:1 per etapp | Måttlig–hög | Låg–måttlig | Skrivare, apparater, leksaker |
| Helical | 96–98 % | 3:1 – 10:1 per etapp | Låg | Måttlig–hög | Transportörer, förpackningar |
| Mask | 50–90 % | 5:1 – 100:1 per etapp | Låg | Måttlig | Portar, hissar, blandare |
| Planetarisk | 95–97 % | 3:1 – 10:1 per etapp | Låg | Mycket hög | Robotik, elbilar, automation |
| Fasad | 93–97 % | 1:1 – 6:1 | Måttlig | Måttlig | Högervinklade drivningar, blandare |
Hur en liten växelmotor skiljer sig från industriella enheter
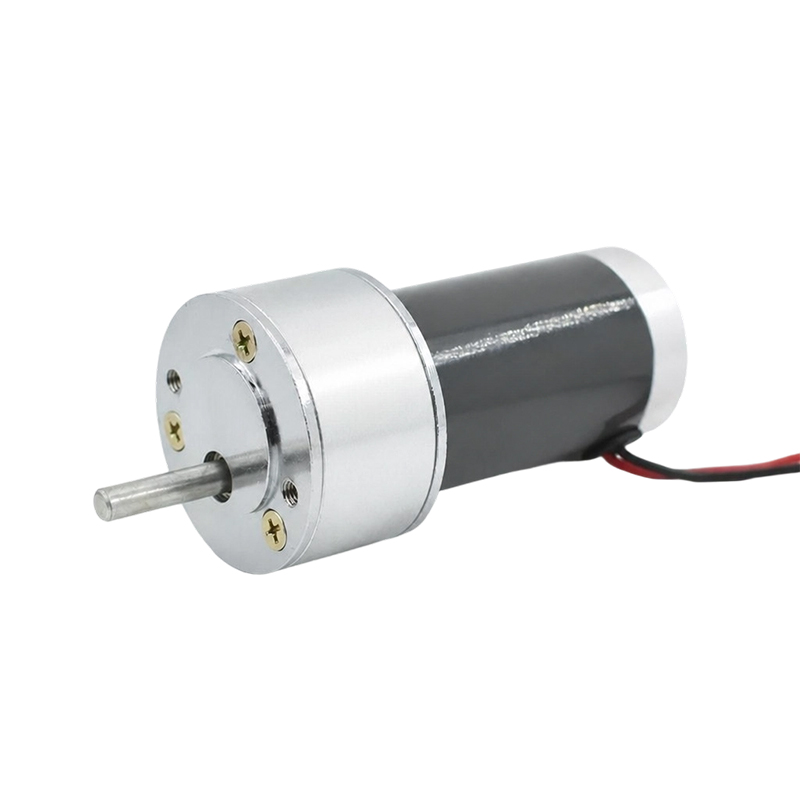
En liten växelmotor fungerar på exakt samma fysiska principer som sina industriella motsvarigheter, men är konstruerad för kompakthet, låg spänning och lågt till måttligt vridmoment. De flesta små växelmotorer är designade för att köras på 3V till 24V DC , producera utgångshastigheter från 1 RPM till 1 000 RPM , och levererar vridmoment från några gramcentimeter upp till flera Newtonmeter.
Den vanligaste konfigurationen av små växelmotorer är en likströmsborstad motor parad med en plast- eller metall- eller planetväxellåda, ofta kallad en N20-, N30- eller TT-motor av deras formfaktor. Dessa enheter finns i robotkit, smarta hemenheter, medicinska instrument, kamerapanoreringsmekanismer och automatiserade dispensrar.
Designskillnader i små växelmotorer
- Växelmaterial: Små växelmotorer använder ofta tekniska kugghjul av plast (POM, nylon) istället för stål för att minska vikt, buller och kostnader – men med lägre belastningsgränser, vanligtvis under 5 Nm kontinuerligt vridmoment
- Integrerade kodare: Många små växelmotorer inkluderar optiska eller magnetiska omkodare på motoraxeln för hastighetsåterkoppling och positionskontroll - väsentligt för robotik och CNC-tillämpningar
- Förseglad konstruktion: Fettpackade, tätade växellådor eliminerar behovet av oljesmörjning och tillåter alla monteringsriktningar
- Stallmoment vs. nominellt vridmoment: En liten växelmotor märkt på 0,5 Nm kontinuerligt kan ha ett stallvridmoment på 1,5–2 Nm — att förstå detta förhållande förhindrar utbränning i periodiska applikationer
Viktiga specifikationer att förstå när du väljer en växelmotor
Varje växelmotordatablad innehåller en uppsättning prestandaparametrar. Att veta hur man läser och tillämpar dem är viktigt för att matcha motorn till applikationen utan att överspecificera (och överutgifter) eller underspecificera (och orsaka fel).
| Specifikation | Enhet | Vad det betyder | Praktisk implikation |
|---|---|---|---|
| Utväxlingsförhållande | X:1 | Ingångsvarv per utgångsvarv | Bestämmer utgående hastighet och multiplikation av vridmoment |
| Utgångshastighet | RPM | Axelhastighet under märklast | Måste matcha applikationstidskraven |
| Nominellt vridmoment | Nm eller kg·cm | Kontinuerligt säkert driftmoment | Måste överskrida lastmomentet med säkerhetsmarginal |
| Stall vridmoment | Nm eller kg·cm | Maximalt vridmoment innan axeln stannar | Körning nära stall överhettar motorn snabbt |
| No-load hastighet | RPM | Varvtal med noll belastning på utgående axel | Den faktiska arbetshastigheten blir 10–20 % lägre |
| Nominell effekt | W | Kontinuerlig elektrisk ingångseffekt | Bestämmer krav på strömförsörjning |
| IP-betyg | IPxx | Skyddsnivå för damm och fukt | IP54 minimum för utomhus eller våta miljöer |
| Motreaktion | arcmin eller grader | Förlorad rörelse vid vändning | Kritiskt för precisionspositionering — enheter med lågt spel kostar mer |
DC vs AC-växelmotorer: Vilken motortyp att välja
Elmotorn inuti växellådan är lika viktig som växeln. Motortypen bestämmer strömförsörjningskrav, hastighetskontrollalternativ och lämplighet för olika driftcykler.
Borstade DC-växelmotorer
Den vanligaste motortypen i små växelmotorer. Enkel hastighetskontroll genom att variera spänningen, reversibel genom att byta polaritet, billig och allmänt tillgänglig från 1,5V till 48V DC . Borstar kräver periodiskt byte efteråt 500–2 000 timmar driften. Lämplig för robotteknik, biltillbehör, hemelektronik och alla batteridrivna applikationer.
DC borstlösa (BLDC) växelmotorer
Eliminera borstar med elektronisk kommutering, vilket dramatiskt förlänger livslängden till 10 000–20 000 timmar . Effektivare än borstade motorer (85–93 % effektivitet), tystare och bättre lämpade för kontinuerliga applikationer. Kräv en motorstyrenhet (drivkort), vilket ökar systemkostnaden. Vanligt inom medicinsk utrustning, HVAC-dämpare, drönare och precisionsautomation.
AC induktionsväxelmotorer
Kör direkt från nätström (110V/220V, 50/60 Hz). Inga borstar, ingen kommutator, extremt robust och designad för kontinuerlig industridrift dygnet runt . Hastigheten bestäms av matningsfrekvens och polantal — en 4-polig motor på 50 Hz går med cirka 1 450 RPM (synkront varvtal minus slirning). Variation av varvtal kräver en VFD (Variable Frequency Drive). Standardvalet för transportörer, pumpar, fläktar och industrimaskiner.
Stegväxelmotorer
En stegmotor parad med en växellåda rör sig i exakta vinkelsteg - vanligtvis 1,8° per steg (200 steg/varv) innan växellådan delar upp rörelsen ytterligare. Med en 10:1 växellåda blir den effektiva upplösningen 0,18° per steg. Ingen återkopplingssensor krävs för positionering med öppen slinga i lätta applikationer. Vanligt i 3D-skrivare, CNC-maskiner och automatiserad laboratorieutrustning.
Verkliga tillämpningar av växelmotorer efter bransch
Växelmotorer är bland de mest universellt använda mekaniska komponenterna i modern industri. Deras förmåga att leverera kontrollerat vridmoment vid exakta varvtal gör dem oumbärliga inom alla sektorer.
- Industriell automation: Transportördrifter, roterande indexeringsbord, blandningstankar, extruderare - vanligtvis spiralformade eller planetväxelmotorer med en kapacitet på 0,1–200 kW
- Robotik: Ledställdon i robotarmar använder små planetväxelmotorer för deras höga vridmomentdensitet och kompakta fotavtryck - en motor med en enda led kan producera 50–300 Nm från en enhet mindre än en kaffemugg
- Smart Home and Building Automation: Motoriserade gardiner, persienner, dörrlås, HVAC-spjäll och ventilställdon använder små växelmotorer (vanligtvis 5–24V DC, 1–50 RPM) för tyst, exakt positionering
- Medicinsk utrustning: Infusionspumpar, operationsbord, rullstolsdrivna enheter och laboratorieanalysatorer kräver ultraexakta växelmotorer med låg ljudnivå med strikt EMC-efterlevnad
- Elfordon: BLDC planetväxelmotorer driver dragkraft, servostyrning, bromsassistans och sätesjusteringssystem
- Bearbetning av mat och dryck: Blandare, flasklock och påfyllningsmaskiner använder växelmotorer i rostfritt stål med IP65–IP69K-klassificeringar för spolningsmotstånd
- Konsumentelektronik: Skrivare, kameror, automatiska tvålautomater och kaffemaskiner är beroende av kompakta växelmotorer eller små planetväxelmotorer som fungerar på 3–12V DC
Hur man dimensionerar en växelmotor: En steg-för-steg-metode
Korrekt dimensionering förhindrar två av de vanligaste fellägena: termisk överbelastning (underdimensionerad) och onödig kostnad (överdimensionerad). Följ denna sekvens för val av växelmotor:
- Definiera utgångshastighet (RPM): Bestäm den exakta rotationshastigheten som krävs vid den utgående axeln. Detta ställs in av applikationen — till exempel behöver ett transportband som rör sig med 0,5 m/s på en 100 mm diameter rulle att rullen roterar med cirka 95 rpm.
- Beräkna lastmoment (Nm): Vridmoment = Kraft × Radie. Inkludera alla friktions-, tröghets- och gravitationsbelastningar. Lägg till en servicefaktor på 1,25–2,0 beroende på stötbelastning och arbetscykel.
- Bestäm önskat utväxlingsförhållande: Förhållande = Motorhastighet ÷ Required Out Speed. De flesta AC-induktionsmotorer körs med 1 400–1 750 rpm; de flesta små DC-motorer vid 3 000–18 000 RPM.
- Välj växeltyp: Snäck för högt utväxling och självlåsande; planetarisk för högt vridmoment i liten volym; spiralformad för jämn kontinuerlig drift; sporre för enkla lågkostnadsapplikationer.
- Verifiera termisk klassificering: Bekräfta att motorns märkeffekt och arbetscykel stämmer överens med faktiska driftsförhållanden. En motor klassad för S1 (kontinuerlig drift) klarar 100 % drifttid; S3 (intermittent) är vanligtvis klassad till 25–40 % i tid .
- Kontrollera miljökrav: Välj IP-klassning, temperaturområde och materialkompatibilitet för installationsmiljön.
Vanliga växelmotorfelslägen och hur man förhindrar dem
Växelmotorer misslyckas på förutsägbara sätt. Att förstå fellägena gör det möjligt att välja mer robusta enheter, implementera lämpliga underhållsscheman och snabbt diagnostisera problem när de uppstår.
- Kuggslitage och gropar: Orsakas av överbelastning, otillräcklig smörjning eller kontaminering. Producerar ökande buller och backlash. Förhindras genom korrekt dimensionering, regelbundna oljebyten (var 2 500–5 000 timme i industrienheter) och tätning mot föroreningar.
- Lagerfel: Det vanligaste felläget i välskötta växellådor. Symtom inkluderar vibrationer, buller och skaftvubbling. Lager i små växelmotorer håller vanligtvis 5 000–15 000 timmar under nominell belastning.
- Utbränd motorlindning: Resultatet av körning i stall eller extrem överbelastning under längre perioder. En motor som arbetar med två gånger dess nominella vridmoment genererar ungefär fyra gånger värmen — termiska skador är snabba. Förhindras genom användning av motorskyddsreläer och korrekt dimensionering för toppbelastningar.
- Tätningsfel och oljeläckage: Accelererar växel- och lagerslitage dramatiskt. Inspektera axeltätningarna årligen och byt ut vid första tecken på olja.
- Kuggavisolering av plast i små växelmotorer: Uppstår när stötbelastningar eller stallförhållanden överstiger plastens skjuvhållfasthet. Använd små växelmotorer med metallväxlar i alla applikationer med hårda stopp, risk för fastklämning eller hög tröghetsbelastning.
Nyheter
-
Borsta DC-motorns ursprung och fysiska grunder Den Borste DC-motor är en pionjär när det gäller att omvandla elektrisk energi till mekanisk rörelse, och dess hi...
LÄS MER -
Vem använder fortfarande borstade likströmsmotorer nuförtiden? Borstade DC-motorer i små apparater Trots den växande användningen av borstlös motorteknik är små appara...
LÄS MER -
Borsta DC-motortillämpningar i hemelektronik och smarta enheter Borste DC-motor roll i konsumentelektronikdesign Borste DC-motor spelar en avgörande roll ...
LÄS MER
 Hem
NYHETER


Upphovsrätt © Yuyao Hongyang Micromotor Co., Ltd. Alla rättigheter reserverade.