Språk


 Hem / Nyheter / Branschnyheter / hur fungerar halleffektsensor på bldc-motor: praktiska tillämpningar, urval
hur fungerar halleffektsensor på bldc-motor: praktiska tillämpningar, urval
 2026.10.20
 Branschnyheter
Om du någonsin har öppnat en borstlös DC-motor (BLDC) eller studerat dess drivelektronik, har du förmodligen märkt tre små Hall-effektsensorer som sitter nära rotorn. De är lätta att förbise, ändå är de bland de viktigaste komponenterna inom motorstyrning. I den här guiden förklarar vi hur en Hall-effektsensor fungerar i en BLDC-motor, varför motorn behöver den och vad som händer när sensorsignalen når styrenheten.
På Hongyang Motor har vi tillbringat mer än tre decennier med att producera borstlösa DC-motorer och andra mikromotorlösningar. Hall-sensorn kan vara en liten del, men dess inverkan på effektivitet och smidig drift är betydande.
Vad är en Hall Effect Sensor?
Hall-effekten är ett fysiskt fenomen som upptäcktes 1879. När en ström flyter genom en tunn ledare eller halvledare och ett magnetiskt fält appliceras i rät vinkel mot strömmen, avleds de rörliga laddningarna. Detta skapar en liten spänning över materialet, vinkelrätt mot både strömmen och magnetfältet. En Hall-effektsensor är helt enkelt en enhet som mäter denna spänning och omvandlar den till en logisk signal.
I en BLDC-motor är sensorn placerad nära rotorn. När permanentmagneterna på rotorn passerar sensorn växlar det föränderliga magnetfältet sensorns utgång. Styrenheten kan sedan avgöra om en nordpol eller en sydpol är i närheten.
Varför en BLDC-motor behöver rotorpositionsavkänning
Till skillnad från en borstad motor med en mekanisk kommutator, är en BLDC-motor beroende av elektronisk kommutering. Statorlindningarna måste aktiveras i en exakt sekvens, och tidpunkten för den sekvensen beror på rotorns position. Om styrenheten aktiverar fel lindning kommer motorn inte att generera användbart vridmoment. Istället kan den stanna, vibrera eller överhettas.
Hallsensorer löser detta problem genom att ge regulatorn realtidsfeedback om var rotorn är. Tre sensorer räcker för att definiera sex kommuteringstillstånd, vilket motsvarar det vanliga sexstegskommuteringsmönster som används i de flesta trefasiga BLDC-motorer.
Hur hallsensorer är ordnade och hur de fungerar tillsammans
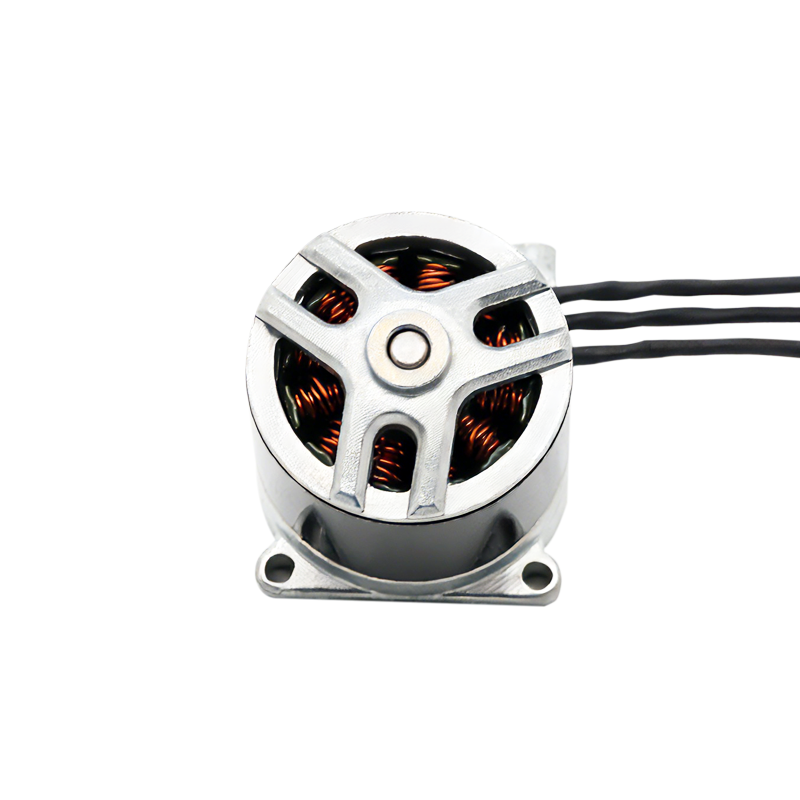
I en typisk trefas BLDC-motor är tre Hall-sensorer placerade 60 elektriska grader från varandra. Vissa mönster använder 120-graders avstånd, men konceptet förblir detsamma. Sensorerna är vanligtvis monterade på ett litet sensorkort i änden av motorn, bakom rotormagnetringen. Varje sensor läser av magnetfältet som högt eller lågt, beroende på om polen mot den är norr eller söder.
De tre signalerna bildar tillsammans en 3-bitars kod. Eftersom varje elektrisk cykel har sex 60-graderssegment används endast sex av de åtta möjliga tillstånden. Tabellen nedan visar en vanlig kartläggning; det exakta mönstret kan ändras med sensorplacering och motorlindningskonfiguration.
| H1 | H2 | H3 | Rotorposition (ca) | Lindningar strömsatta |
|---|---|---|---|---|
| 0 | 0 | 1 | 0°–60° | A → B |
| 0 | 1 | 1 | 60°–120° | A → C |
| 0 | 1 | 0 | 120°–180° | B → C |
| 1 | 1 | 0 | 180°–240° | B → A |
| 1 | 0 | 0 | 240°–300° | C → A |
| 1 | 0 | 1 | 300°–360° | C → B |
När styrenheten ser en förändring i tillståndet vet den att rotorn har rört sig med 60 elektriska grader. Den växlar sedan invertertransistorerna till nästa steg och håller statorfältet före rotorn. Det är därför arrangemanget ibland kallas sexstegs eller trapetsformad kommutering.
Steg-för-steg: Hur Hall-sensorn styr motorn
- Rotormagnetpolerna passerar framför de tre Hall-sensorerna.
- Varje sensor avger en hög eller låg signal beroende på polariteten under den.
- De tre utgångarna kombineras till ett 3-bitars tillstånd.
- Styrenheten slår upp detta tillstånd i sin kommuteringstabell.
- Den växlar trefasväxelriktaren för att aktivera rätt par statorlindningar.
- Statorfältet går framåt och drar rotorn till nästa position.
- Processen upprepas, vilket skapar kontinuerlig rotation.
Hallsignalen måste vara ren och korrekt tidsinställd. Även en liten förskjutning i sensorläget kan göra att regulatorn växlar tidigt eller sent, vilket sänker effektiviteten och ökar bruset.
Hallsensorer vs. sensorlös kontroll: Vad du ska välja
Sensorlös BLDC-kontroll uppskattar rotorns position från den bakre elektromotoriska kraften som genereras i den omotoriserade lindningen. Det eliminerar Hall-sensorer, vilket minskar kostnaderna och förenklar monteringen. Back-EMF är dock inte tillgänglig när motorn är stoppad, så sensorlös start är vanligtvis svårare och mindre robust under tung belastning.
- Hallsensorer: exakt position vid nollhastighet, mjukare start, enklare inställning.
- Sensorlös: färre komponenter, lägre kostnad, bra för höghastighets- och rena miljöer.
Applikationer som t.ex industrirobotar , medicinsk utrustning och drönare favoriserar ofta Hall-sensordesigner eftersom de behöver förutsägbart vridmoment från stillastående. Fläktar och pumpar, å andra sidan, kan köras sensorlöst för att minska systemkostnaderna.
Vad vi har lärt oss vid tillverkning av Hall-Sensor BLDC-motorer
Under mer än 30 år av att tillverka mikromotorer har vi funnit att Hall-sensorplacering är ett av de mest detaljkänsliga stegen i produktionen. Sensorerna måste vara inriktade konsekvent med statorslitsarna och rotormagneterna. Sensordrift, lödkvalitet och till och med tjockleken på limmet kan påverka timing. Bra design och processkontroll gör skillnaden mellan en tyst, effektiv motor och en som brummar eller tappar vridmoment.
Drönarframdrivning är ett bra exempel. En drönarmotor behöver omedelbart svar när piloten byter gas, och den måste starta utan att tveka. Det är därför vi designar vår borstlösa DC-motor för drönare med välplacerade Hall-sensorer och en matchad drivruta. Om du väljer en BLDC-motor för en kompakt, högpresterande produkt bör Hall-sensorschemat vara en del av din utvärdering, inte en eftertanke.
Avslutande tankar
Halleffektsensorer är den praktiska bryggan mellan den fysiska rotorns position och den elektroniska styrenheten i en BLDC-motor. De gör sex-stegs kommutering tillförlitlig, särskilt vid låg hastighet och under belastning. Oavsett om du designar en motor för en drönare, en robot eller en smart apparat, förstår hur dessa sensorer fungerar hjälper dig att utvärdera en motordesign mer noggrant och ställa de rätta frågorna innan du väljer en leverantör.
Nyheter
-
Borsta DC-motorns ursprung och fysiska grunder Den Borste DC-motor är en pionjär när det gäller att omvandla elektrisk energi till mekanisk rörelse, och dess hi...
LÄS MER -
Vem använder fortfarande borstade likströmsmotorer nuförtiden? Borstade DC-motorer i små apparater Trots den växande användningen av borstlös motorteknik är små appara...
LÄS MER -
Borsta DC-motortillämpningar i hemelektronik och smarta enheter Borste DC-motor roll i konsumentelektronikdesign Borste DC-motor spelar en avgörande roll ...
LÄS MER
 Hem
Om oss
NYHETER


Upphovsrätt © Yuyao Hongyang Micromotor Co., Ltd. Alla rättigheter förbehållna.
Tillverkare av mikrolikströmsmotorer för grossistförsäljning