Eng


 Hem / Nyheter / Branschnyheter / Förstå likströmsmotorer: Hur man gör en enkel konstruktion kontra professionella mikrolikströmsmotorer
Förstå likströmsmotorer: Hur man gör en enkel konstruktion kontra professionella mikrolikströmsmotorer
 2026.06.03
 Branschnyheter
A DC motor omvandlar elektrisk likströmsenergi till mekanisk rotationsenergi med hjälp av interaktionen mellan ett magnetfält och strömförande ledare. Du kan bygga en grundläggande DC-motor med ett batteri, koppartråd, en permanentmagnet och en gem-kommutator på under 30 minuter — men att förstå hela konstruktionsprocessen avslöjar varför kommersiella motorer, särskilt mikro likströmsmotorer , är konstruerade för sådana exakta toleranser. Den här artikeln täcker allt från hemgjorda konstruktioner till professionella mikromotorspecifikationer.
Kärnkomponenter i varje DC-motor
Innan du bygger eller väljer en DC-motor måste du förstå dess grundläggande delar. Varje komponent spelar en icke förhandlingsbar roll för att omvandla el till rotation.
- Stator: Den stationära delen som tillhandahåller magnetfältet, antingen via permanentmagneter eller fältlindningar.
- Rotor (armatur): Den roterande delen lindad med kopparspolar som leder ström och genererar vridmoment.
- Kommutator: En segmenterad kopparring som vänder strömriktningen i ankarspolarna för att bibehålla kontinuerlig rotation.
- Borstar: Kol- eller grafitkontakter som överför ström från den externa kretsen till kommutatorn.
- Skaft: Den utgående axeln som levererar mekanisk kraft till lasten.
- Hus/ram: Ger strukturellt stöd och magnetisk flödesväg i järnkärndesigner.
I mikro-likströmsmotorer som används i enheter som drönare, hörapparater eller medicinsk precisionsutrustning är alla sex komponenterna miniatyriserade till så små diametrar som 4 mm , men den underliggande fysiken förblir identisk med en industriell motor i full storlek.
Hur man gör en grundläggande likströmsmotor: steg-för-steg
Denna gör-det-själv-konstruktion demonstrerar funktionsprincipen med hushållsmaterial. Den är idealisk för studenter, lärare och ingenjörer som vill ha en praktisk referensmodell.
Material som krävs
- 1,5 V eller 3 V AA-batteri (eller batterihållare)
- Cirka 1 meter 26 AWG emaljerad kopparmagnettråd
- Två stora säkerhetsnålar eller gem (för borststöd)
- En neodym- eller keramisk skivmagnet (minst 10 mm diameter)
- Sandpapper (finkornig, 400 )
- Eltejp eller gummiband för att säkra anslutningar
Steg-för-steg-konstruktion
- Linda ankarspolen: Linda koppartråden tätt runt ett cylindriskt föremål (t.ex. ett AA-batteri) 15–20 gånger för att bilda en kompakt spole. Lämna cirka 3 cm tråd som sträcker sig från varje ände som ledningar.
- Säkra spolen: Linda de två fria ändarna runt spolkroppen två gånger för att hålla formen. Ledningarna ska sträcka sig axiellt från mitten av varje sida.
- Förbered kommutatorkontakterna: Slipa emaljen från alla sidor helt på en ledning. På den andra ledningen slipar du bara bort den övre halvan av emaljen. Denna asymmetri skapar kommuteringseffekten - ström flyter bara under halva rotationen.
- Bygg borststöden: Böj två gem till U-formade vaggor och fäst dem på batteriets positiva och negativa poler med tejp. Spolledarna kommer att vila och snurra inuti dessa vaggor.
- Balansera spolen: Placera spolkablarna i gem-vaggorna. Om spolen snurrar ojämnt, omforma den försiktigt så att dess masscentrum ligger i linje med rotationsaxeln.
- Placera magneten: Placera neodymmagneten direkt under eller ovanför spolen. Fältet ska vara vinkelrätt mot spolplanet i viloläge.
- Testa och felsöka: Ge spolen en försiktig snurr. Om den inte fortsätter att rotera, kontrollera kontaktkvaliteten vid vaggorna, slipa om kablarna eller vänd på magnetens polaritet. En fungerande motor kommer vanligtvis att nå 1 000–3 000 rpm på 1,5 V matning beroende på spolens massa och magnetstyrka.
Likströmsmotorlindningskonfigurationer och deras inverkan
I kommersiella DC-motorer bestämmer sättet som fältlindningar och armaturlindningar är anslutna på motorns hastighet-vridmomentbeteende. Det finns fyra standardkonfigurationer:
| Lindningstyp | Anslutning | Hastighetsreglering | Typisk tillämpning |
|---|---|---|---|
| Serie | Fält i serie med armatur | Dålig (hastigheten sjunker under belastning) | Elektrisk dragkraft, kranar |
| Shunt | Fält parallellt med armatur | Bra (nästan konstant hastighet) | Svarvar, fläktar, transportörer |
| Förening | Både serie- och shuntlindningar | Måttlig | Hissar, pressar |
| Permanent magnet | Ingen fältlindning; fasta magneter | Bra | Micro DC-motorer, leksaker, robotik |
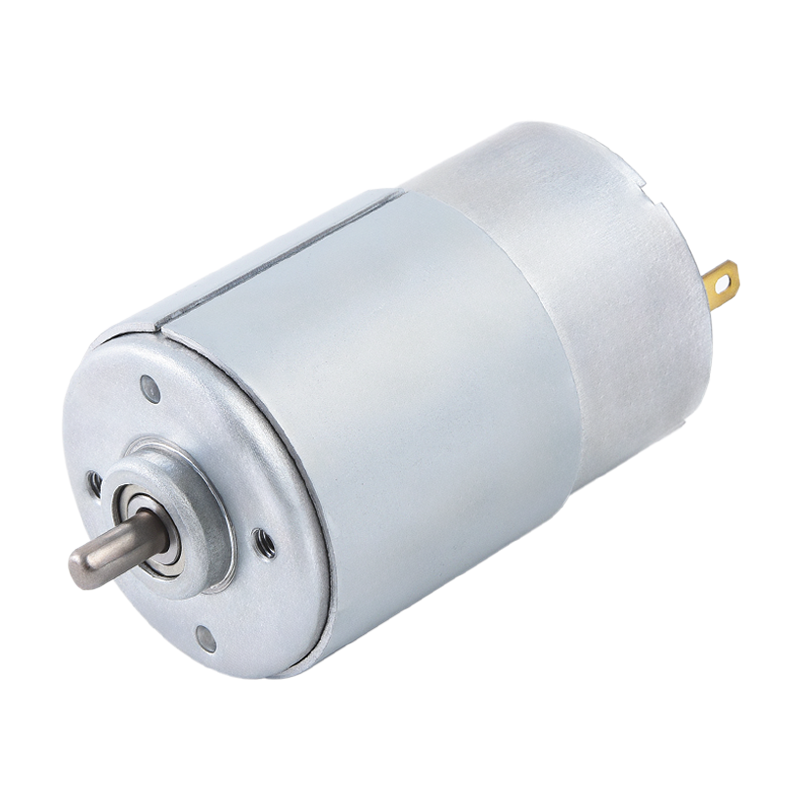
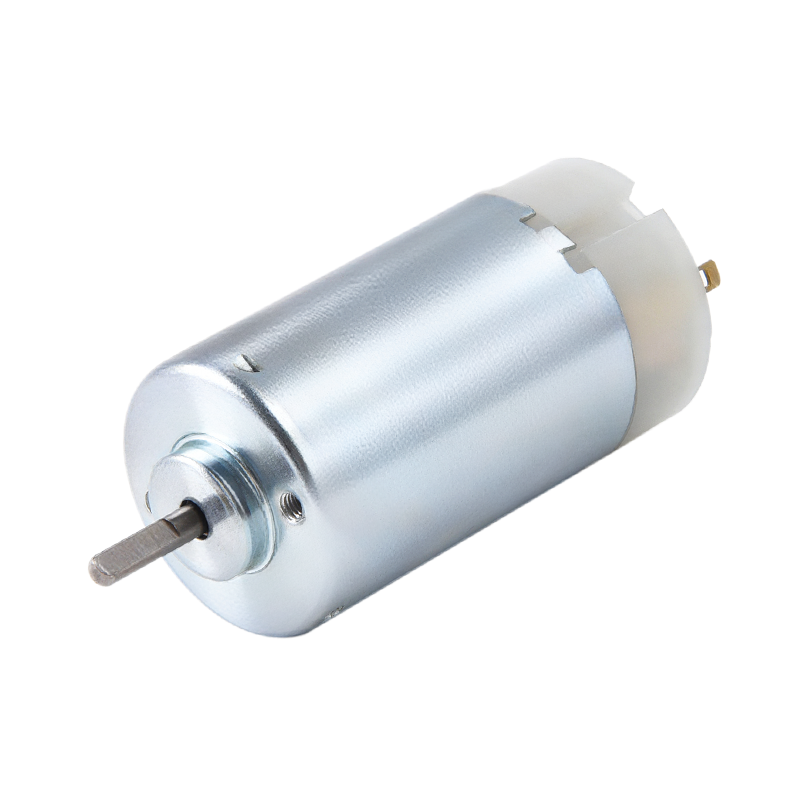
Permanentmagnet DC (PMDC) motorer dominerar mikromotorsegmentet eftersom eliminering av fältlindningar minskar storlek, vikt och effektförluster samtidigt. De flesta mikro likströmsmotorer under 50 mm i diameter använder denna konfiguration.
Mikrolikströmsmotorer: specifikationer, storlekar och urvalskriterier
Micro DC-motorer är miniatyriserade versioner av standard DC-motorer, vanligtvis definierade som motorer med en kroppsdiameter nedan 36 mm och en driftspänning mellan 1,5 V och 24 V . De är konstruerade för precision, låg strömförbrukning och hög rotationshastighet i förhållande till sin storlek.
Vanliga Micro DC-motorstorleksklasser
| Beteckning | Diameter (mm) | Typisk spänning (V) | No-load Speed (RPM) | Stall vridmoment (mNm) |
|---|---|---|---|---|
| 4 mm klass | 4 | 1,5 – 3 | 50 000 – 100 000 | 0,02 – 0,1 |
| 8 mm klass | 8 | 3 – 6 | 20 000 – 60 000 | 0,1 – 0,5 |
| 12 mm klass (130-typ) | 12 – 15 | 3 – 12 | 8 000 – 25 000 | 1 – 10 |
| 24 mm klass (280-typ) | 24 – 28 | 6 – 24 | 3 000 – 15 000 | 10 – 80 |
| 36 mm klass (370-typ) | 35 – 36 | 12 – 24 | 2 000 – 8 000 | 50 – 300 |
Nyckelparametrar att utvärdera när du väljer en mikrolikströmsmotor
- KV-betyg (RPM/V): Definierar hastighet per volt. En 3 000 KV motor vid 5 V ger cirka 15 000 rpm under tomgångsförhållanden.
- Stoppmoment: Det maximala vridmoment motorn kan producera vid nollvarvtal. Att överskrida detta värde orsakar överhettning inom några sekunder.
- Ingen belastning ström: Ström som dras när den snurrar fritt, vilket indikerar lagerfriktion och borstförluster. Typiska värden: 20–150 mA för 8–24 mm motorer.
- Terminalmotstånd: Lägre motstånd tillåter mer ström och vridmoment men genererar mer värme. Värden sträcker sig från 0,5 Ω till 30 Ω i mikromotorer.
- Effektivitet vid driftpunkt: De flesta mikro likströmsmotorer toppar vid 50–75 % verkningsgrad vid cirka 10–20 % av stallvridmomentet.
Magnetiska materials roll i DC-motorprestanda
Valet av magnetmaterial avgör avsevärt en DC-motors effekttäthet, speciellt i mikroformat där varje milligram och kubikmillimeter spelar roll.
- Ferritmagneter (keramiska): Låg kostnad, korrosionsbeständig, men svag energitäthet (~3,5 MGOe). Vanligt i budgetmotorer och leksaker.
- Alnico magneter: Bra temperaturstabilitet (kan användas till 540°C), måttlig energitäthet (~5 MGOe). Finns i äldre motorkonstruktioner och specialiserade högtemperaturapplikationer.
- Samarium Cobalt (SmCo): Hög energitäthet (~18–30 MGOe), utmärkt värmebeständighet (upp till 300°C). Föredraget för flyg- och militära mikromotorer.
- Neodym järnbor (NdFeB): Den högsta tillgängliga energitätheten (~35–52 MGOe). Används i över 80 % av moderna högpresterande mikro-DC-motorer på grund av dess förmåga att leverera maximalt vridmoment i minimal volym, även om det kräver skyddande beläggningar mot korrosion.
Att byta från en ferrit till en NdFeB-magnet med samma dimensioner kan öka en motors stallvridmoment med en faktor på 3–5×, varför miniatyrisering blev kommersiellt gångbar först efter att NdFeB-magneter masstillverkades i slutet av 1980-talet.
DC-motorns varvtalsregleringsmetoder
Att kontrollera hastigheten på en DC-motor är viktigt i nästan alla verkliga tillämpningar. De tre primära metoderna passar var och en för olika scenarier:
Pulsbreddsmodulering (PWM)
PWM kopplar snabbt till och från matningsspänningen. Genom att variera arbetscykeln - den procentuella tiden som spänningen är på - kontrolleras den effektiva spänningen och därmed hastigheten. En 50 % arbetscykel vid 12 V beter sig som 6 V medelspänning. PWM är mycket effektiv eftersom switchtransistorn förbrukar minimal energi. Frekvenser på 20–25 kHz är vanliga för att undvika hörbart brus. Detta är standardmetoden som används i Arduino-baserade motordrivrutiner, H-bridge ICs som L298N och de flesta mikro DC-motorstyrenheter.
Armaturspänningskontroll
Genom att variera DC-matningsspänningen ändras hastigheten direkt under bashastigheten. Denna metod ger mjuk hastighetskontroll och används i shunt- och PMDC-motorer. Den kräver en variabel DC-strömförsörjning eller en buck-omvandlare, vilket gör den mer hårdvaruintensiv än PWM.
Fältförsvagning (för sårfältsmotorer)
Att minska fältlindningsströmmen försvagar magnetfältet, vilket gör att rotorn kan snurra snabbare än bashastigheten till priset av minskat vridmoment. Denna teknik möjliggör hastigheter över det nominella värdet och används i dragsystem och industriella spindeldrivningar.
Verkliga tillämpningar av mikrolikströmsmotorer
Micro DC-motorer är inbäddade i hundratals vardagsprodukter. Deras användningsområde illustrerar hur mycket teknik som packas in i komponenter som ofta väger mindre än 5 gram.
- Medicinsk utrustning: Insulinpumpar använder 6–10 mm PMDC-motorer för att leverera exakta dosvolymer. Kirurgiska robotverktyg förlitar sig på 24 mm-klassmotorer som klarar av upprepad positionsnoggrannhet inom ±0,1 mm.
- Konsumentelektronik: Vibrationsmotorer i smartphones är mikro-DC-motorer av platt mynttyp, vanligtvis 8–10 mm i diameter, som arbetar vid 3 V med excentrisk roterande massa för haptisk återkoppling.
- Bilsystem: Ett modernt personfordon innehåller mellan 40 och 80 små DC-motorer för funktioner inklusive spegeljustering, fönsterhissar, sätesplacering och HVAC-dämpare.
- Drönare och RC-fordon: Borstade mikrolikströmsmotorer i intervallet 8–24 mm driver gir-, stignings- och rullaxlarna i små quadcoptrar, även om borstlösa konstruktioner blir alltmer att föredra för längre livslängd.
- Industriell automation: Micro DC-motorer driver fokusmekanismerna i maskinseendekameror och ledarskruvarna i kompakta CNC-steg som kräver sub-millimeterpositionering.
Vanliga DC-motorfel och hur man diagnostiserar dem
Oavsett om du har byggt en likströmsmotor själv eller underhåller en mikromotor i en produkt, sparar du tid och förhindrar skador genom att förstå fellägen.
| Symptom | Trolig orsak | Diagnostisk metod |
|---|---|---|
| Motorn snurrar inte | Öppen krets i armatur eller borstkontakt förlorad | Mät terminalresistans; ska inte vara ∞ |
| Överdriven gnistor vid borstar | Slitna borstar, smutsig kommutator eller överbelastning | Inspektera kommutatorytan; kontrollera strömdraget |
| Lågt varvtal eller lågt vridmoment | Avmagnetiserade permanentmagneter eller högt borstmotstånd | Jämför hastighet utan laddning med datablad; kontrollera borstens kontakttryck |
| Överhettning | Kontinuerlig drift nära stall vridmoment | Mät ström; jämför med stallströmsklassificering |
| Vibrationer eller buller | Böjd axel, slitna lager eller obalans i spolen | Snurra axeln för hand; kontrollera för radiellt spel >0,05 mm |
Borstade vs. borstlösa likströmsmotorer: När ska de användas
Termen "DC-motor" omfattar i allt högre grad både borstade och borstlösa (BLDC) konstruktioner. Att förstå avvägningarna avgör det rätta valet för varje projekt.
- Borstade DC-motorer: Enklare styrning (likspänning eller PWM), lägre kostnad, men borstarna slits. Typisk borstlivslängd är 500–3 000 timmar beroende på belastning och hastighet. Idealisk för billiga konsumentprodukter, leksaker och prototyper.
- Borstlösa DC-motorer: Elektronisk kommutering via controller IC ersätter borstar helt. Livslängden överstiger 10 000 timmar , effektiviteten är 5–15 % högre och topphastigheterna är högre. Krävs för drönare, precisionsrobotik och medicinska implantat där tillförlitligheten inte är förhandlingsbar.
För en gör-det-själv-hobbyist som bygger en första motor eller prototypar en liten robot, erbjuder borstade PMDC-motorer i formfaktorn 130 eller 180 den enklaste ingångspunkten – de är allmänt tillgängliga, kostar under $1 USD styck i volym och fungerar direkt med alla PWM-motorförarskydd.
Nyheter
-
Borsta DC-motorns ursprung och fysiska grunder Den Borste DC-motor är en pionjär när det gäller att omvandla elektrisk energi till mekanisk rörelse, och dess hi...
LÄS MER -
Vem använder fortfarande borstade likströmsmotorer nuförtiden? Borstade DC-motorer i små apparater Trots den växande användningen av borstlös motorteknik är små appara...
LÄS MER -
Borsta DC-motortillämpningar i hemelektronik och smarta enheter Borste DC-motor roll i konsumentelektronikdesign Borste DC-motor spelar en avgörande roll ...
LÄS MER
 Hem
NYHETER


Upphovsrätt © Yuyao Hongyang Micromotor Co., Ltd. Alla rättigheter reserverade.